デルフト工科大学の研究者たちは、ミツバチのナビゲーションの原理に基づいたBee-Navというシステムを開発しました。小型ドローンが農作物の間を飛び回り、工業施設を点検したり、荷物を運んだりす…
🌐 原文の言語: Spanish
📰 出典: robotitus.com
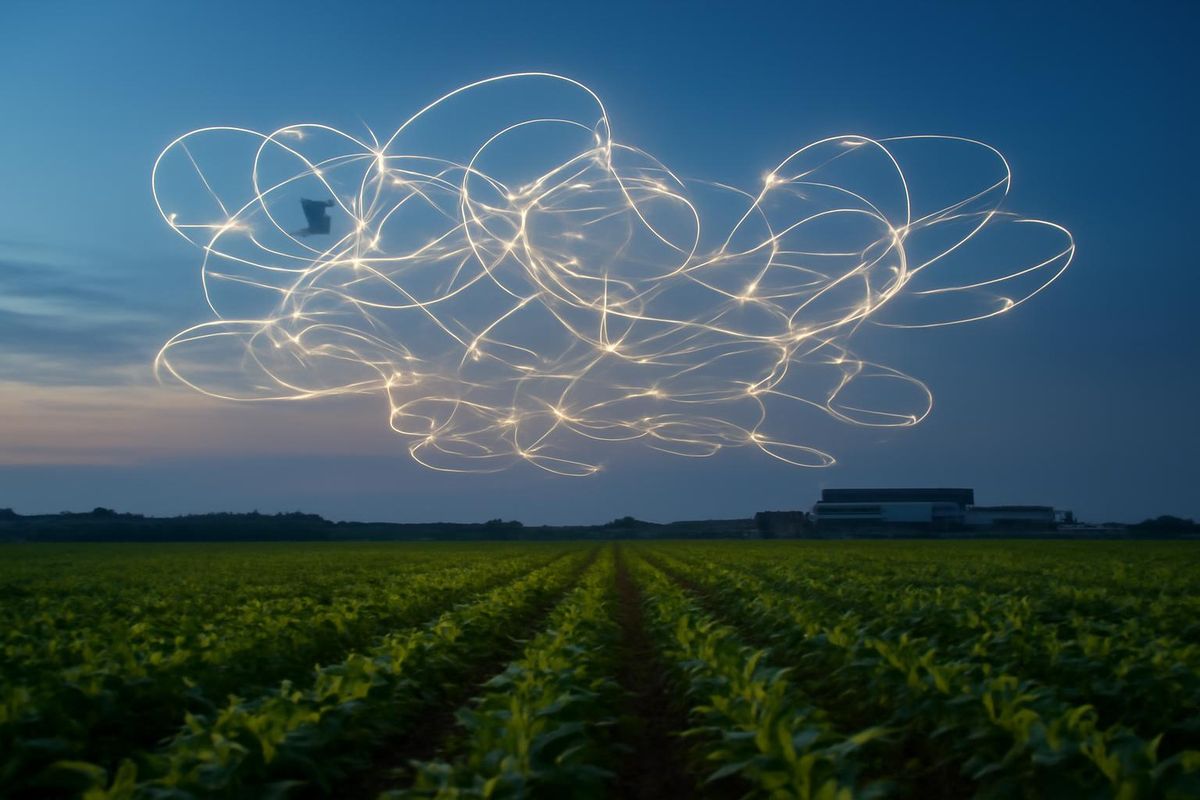
デルフト工科大学の研究者たちは、ミツバチのナビゲーションの原理に基づいたBee-Navというシステムを開発しました。小型ドローンが農作物の間を飛び回り、工業施設を点検したり、荷物を運んだりする中で、ドローンの自己位置確認能力には依然として大きな制約があります。多くのドローンは、位置を把握し帰還するために多くのメモリと計算能力を必要とし、その結果、重く、高価で、エネルギーを多く消費します。
ミツバチは、二つのツールを組み合わせてナビゲーションを行います。一つは「ステップカウンター」で、進んだ距離と方向を計算します。もう一つは、重要な場所の周囲の環境を記憶することです。この二つの組み合わせにより、ミツバチは誤差が生じても自分の位置を把握できます。研究者たちはこのアイデアを模倣し、ドローンが出発点近くで短い学習飛行を行い、周囲のパノラマ画像を取得します。
その後、小さなニューラルネットワークがこれらの画像を使用して帰還に必要な方向と距離を推定します。驚くべきことに、このシステムは非常に少ないリソースで機能します。テストでは、わずか3.4キロバイトのニューラルネットワークで十分でした。さらに大規模な実験では、システム全体がわずか42キロバイトのメモリを使用し、現代の基準では極めて小さいです。
テスト結果は有望で、大きな屋内空間ではドローンがすべての試行で成功裏に帰還しました。屋外では、あるドローンが600メートル以上を飛行し、出発点に戻ることができました。風の影響で性能が低下しましたが、それでもシステムは約70%の成功率を維持しました。
出典: robotitus.com
このページは記事の要約です。著作権は元の出典に帰属します。
🏷️ ミツバチの病気